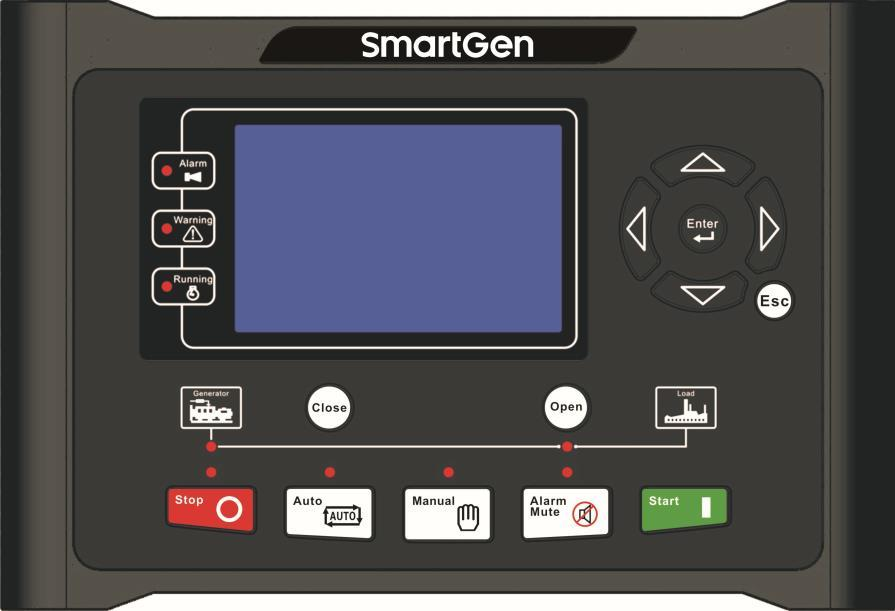
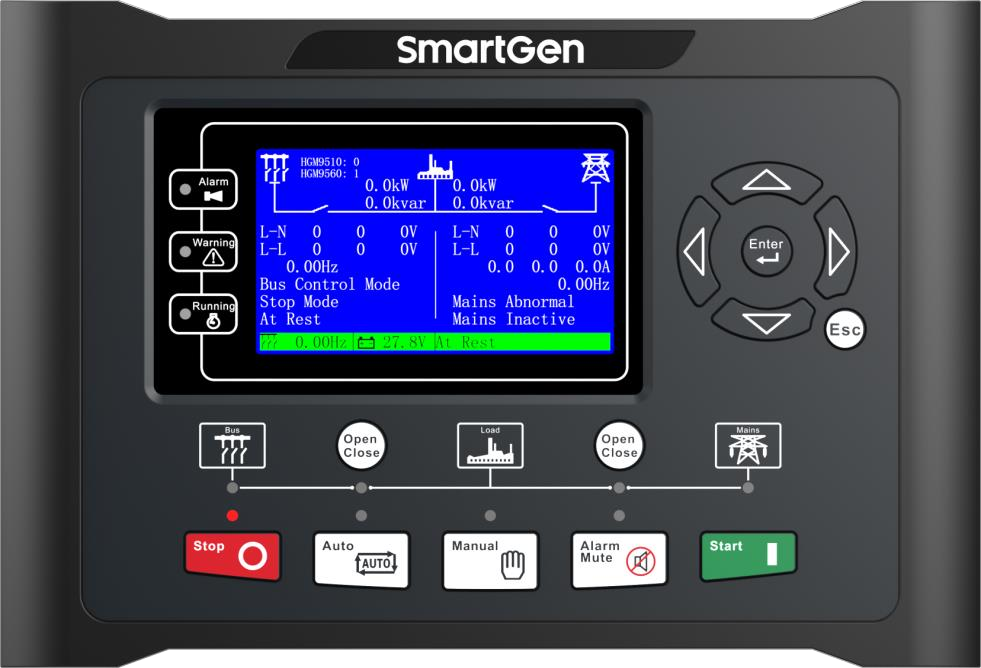
SmartGen HGM9510
Contrôleur de mise en parallèle de groupes électrogènes
Le HGM9510 gère la synchronisation et le partage de charge entre groupes électrogènes. Il fournit l’état du contrôleur et les mesures par Modbus RTU. Le protocole publié permet une première lecture sans modifier le mode de fonctionnement du groupe.
- Modbus RTU
Contrôleur de mise en parallèle de groupes électrogènes
compatibilité
Interface Modbus RTU documentée
Deux interfaces RS-485 Modbus RTU ; CAN MSC est le réseau distinct de coordination des groupes
HGM9510 est le contrôleur de mise en parallèle des groupes. HGM9560 surveille le réseau et les équipements de coupure du jeu de barres. Le bus de coordination MSC est distinct du segment de surveillance RS-485 Modbus.
Connectez-le avec
-
Modbus Interface ZMB-3XÀ partir de €399 hors TVA configurer Modbus Interface
-
Gateway ZGW-20À partir de €899 hors TVA configurer Gateway
Lorsque l’interface de surveillance documentée est installée et configurée
- Modbus
- Edge
- Plateformes
Modèles
| Modèles | interface | Itinéraire vers Edge |
|---|---|---|
| HGM9510 | Deux interfaces RS-485 Modbus RTU ; CAN MSC est le réseau distinct de coordination des groupes | Notez quel port RS-485 sert à la surveillance et faites correspondre son adresse et son format série. Le protocole indique comme valeurs par défaut l’adresse 1 et 9600 bauds, sans parité et avec deux bits d’arrêt. Commencez par le mot d’état à l’offset 0 avant d’ajouter les mesures électriques. |
Spécifications
HGM9510 est le contrôleur de mise en parallèle des groupes. HGM9560 surveille le réseau et les équipements de coupure du jeu de barres. Le bus de coordination MSC est distinct du segment de surveillance RS-485 Modbus.12
- Rôle dans l’installation
- Contrôleur de mise en parallèle de groupes électrogènes1
- Surveillance et configuration
- Deux interfaces RS-485 Modbus RTU ; CAN MSC est le réseau distinct de coordination des groupes2
- Différence entre modèles
- HGM9510 est le contrôleur de mise en parallèle des groupes. HGM9560 surveille le réseau et les équipements de coupure du jeu de barres. Le bus de coordination MSC est distinct du segment de surveillance RS-485 Modbus.12
- Protection du tableau
- IP55 avec le joint de tableau spécifié.1
interface
Mesures documentées et limites d'intégration pour HGM9510.
- Mesures électriques du groupe et valeurs de fonctionnement du moteur dans la table du protocole
- Bits d’alarme générale et de mode de fonctionnement dans le premier mot d’état
- États des disjoncteurs et de l’application de partage de charge
appréciation
Deux interfaces RS-485 Modbus RTU ; CAN MSC est le réseau distinct de coordination des groupes
- InteropérabilitéSoutenu avec des conditions
- Deux interfaces RS-485 Modbus RTU ; CAN MSC est le réseau distinct de coordination des groupes12
- précisionSoutenu avec des conditions
- La documentation décrit les mesures électriques et de fonctionnement pour ce rôle dans l’installation. Le réglage des transformateurs de courant et l’emplacement des mesures déterminent leur utilisation.12
- sécuritéPas encore évalué
- La documentation citée n’établit pas de liaison de surveillance authentifiée et chiffrée avec Edge.
- fiabilitéPas encore évalué
- L’application du contrôleur distingue les états de fonctionnement et les alarmes. Conservez la disponibilité de la communication avec les mesures de l’installation.
- rudesseSoutenu avec des conditions
- IP55 avec le joint de tableau spécifié.1
- ÉvolutivitéPas encore évalué
- Attribuez une identité d’appareil à chaque contrôleur et séparez les mesures du groupe, du réseau et du jeu de barres.
Configuration
Lire le mot d’état du contrôleur
Première lecture comme point de départ à partir du protocole SmartGen archivé. Vérifiez les réglages série et comparez cette première lecture à l’écran du contrôleur.
- Source
- Protocole HGM9510, premier registre d’état FC03
- Fonction
- 03, lecture des registres de maintien ; quantité 1
- Convention d’adressage
- Table 0000 / référence 40001 : offset PDU 0
- PDU de requête
- 03 00 00 00 01
- Décodage
- Un champ de bits sur 16 bits. Le bit 0 est l’alarme générale ; le bit 9 est Auto, le bit 10 Manual et le bit 11 Stop. Décodez chaque bit indépendamment.
Acceptation : Comparez les bits de mode au mode sélectionné sur la face avant et conservez le bit d’alarme générale comme état indépendant.
-
Notez quel port RS-485 sert à la surveillance et faites correspondre son adresse et son format série.
Le protocole indique comme valeurs par défaut l’adresse 1 et 9600 bauds, sans parité et avec deux bits d’arrêt. Commencez par le mot d’état à l’offset 0 avant d’ajouter les mesures électriques.
-
Consignez les rapports des transformateurs de courant et l’emplacement physique des mesures.
Comparez les premières valeurs électriques à l’écran du contrôleur avant de les utiliser dans des totaux ou des tendances.
-
Distinguez une absence de réponse d’un groupe arrêté.
Enregistrez la disponibilité de la communication avec l’état de marche, pour qu’un câble débranché ne soit pas interprété comme une veille sans défaut.
-
Construisez une liste de points en lecture seule pour la surveillance.
Le démarrage à distance, la synchronisation et la manœuvre des disjoncteurs nécessitent une conception de commande distincte, avec les interverrouillages et retours d’état du tableau existant.
Appareils connexes
Sources
- Documentation produit HGM9510 (s’ouvre dans un nouvel onglet) (PDF)
- Protocole HGM9510 (s’ouvre dans un nouvel onglet) (PDF)
Lecture complémentaire
- applicationSurveillance à distance des groupes électrogènes
- outilCalculateur de consommation de carburant des groupes électrogènes
- outilConvertisseur d'adresses Modbus
- outilDécodeur de données Modbus
- outilTerminaison et polarisation RS-485
- guideMise en service Modbus RS-485
- fabricantAppareils SmartGen
- protocoleAppareils Modbus et tables de registres
Les noms de produits et les marques commerciales appartiennent à leurs propriétaires. La publication ne suppose pas d'approbation ou d'une relation commerciale.