SmartGen HGM9560
Controlador de supervisión de red
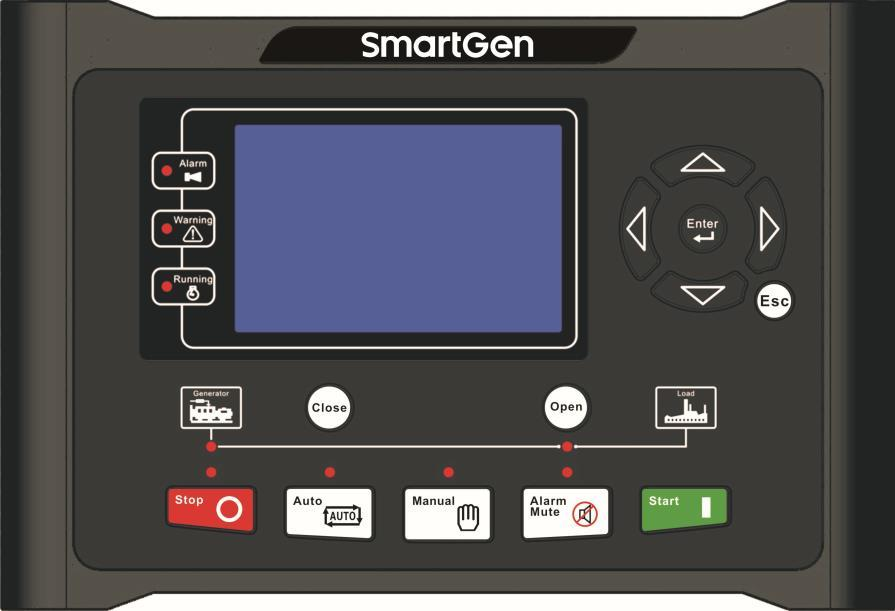
El HGM9560 supervisa las condiciones de red y barras en una instalación de grupos electrógenos en paralelo. Su protocolo publicado distingue las mediciones de red de las de barras. Modelar por separado estos dos puntos eléctricos hace que los datos sean útiles para la supervisión de planta y el análisis de importación y exportación de energía.
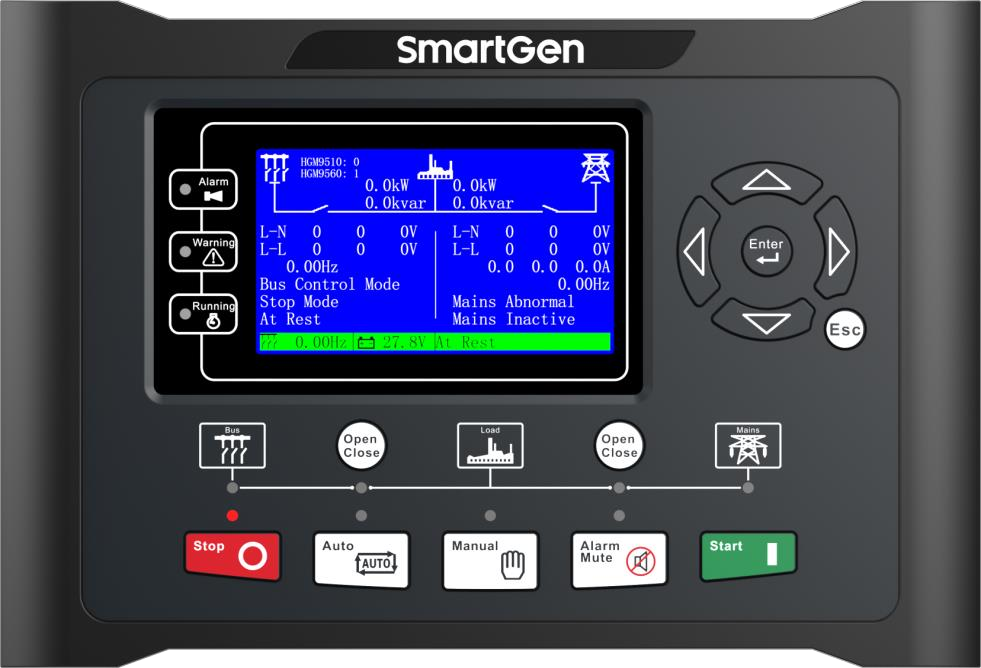
- Modbus RTU
Controlador de supervisión de red
Compatibilidad
Interfaz Modbus RTU documentada
Una interfaz esclava RS-485 Modbus RTU; enlace de coordinación CAN MSC independiente
HGM9560 es un controlador de red y barras, no un controlador de motor. Su tabla de estado incluye campos de estado de interruptores, red y grupos; identifíquelos por su posición en la planta en lugar de tratar todos los valores como telemetría del motor.
Conéctalo con
-
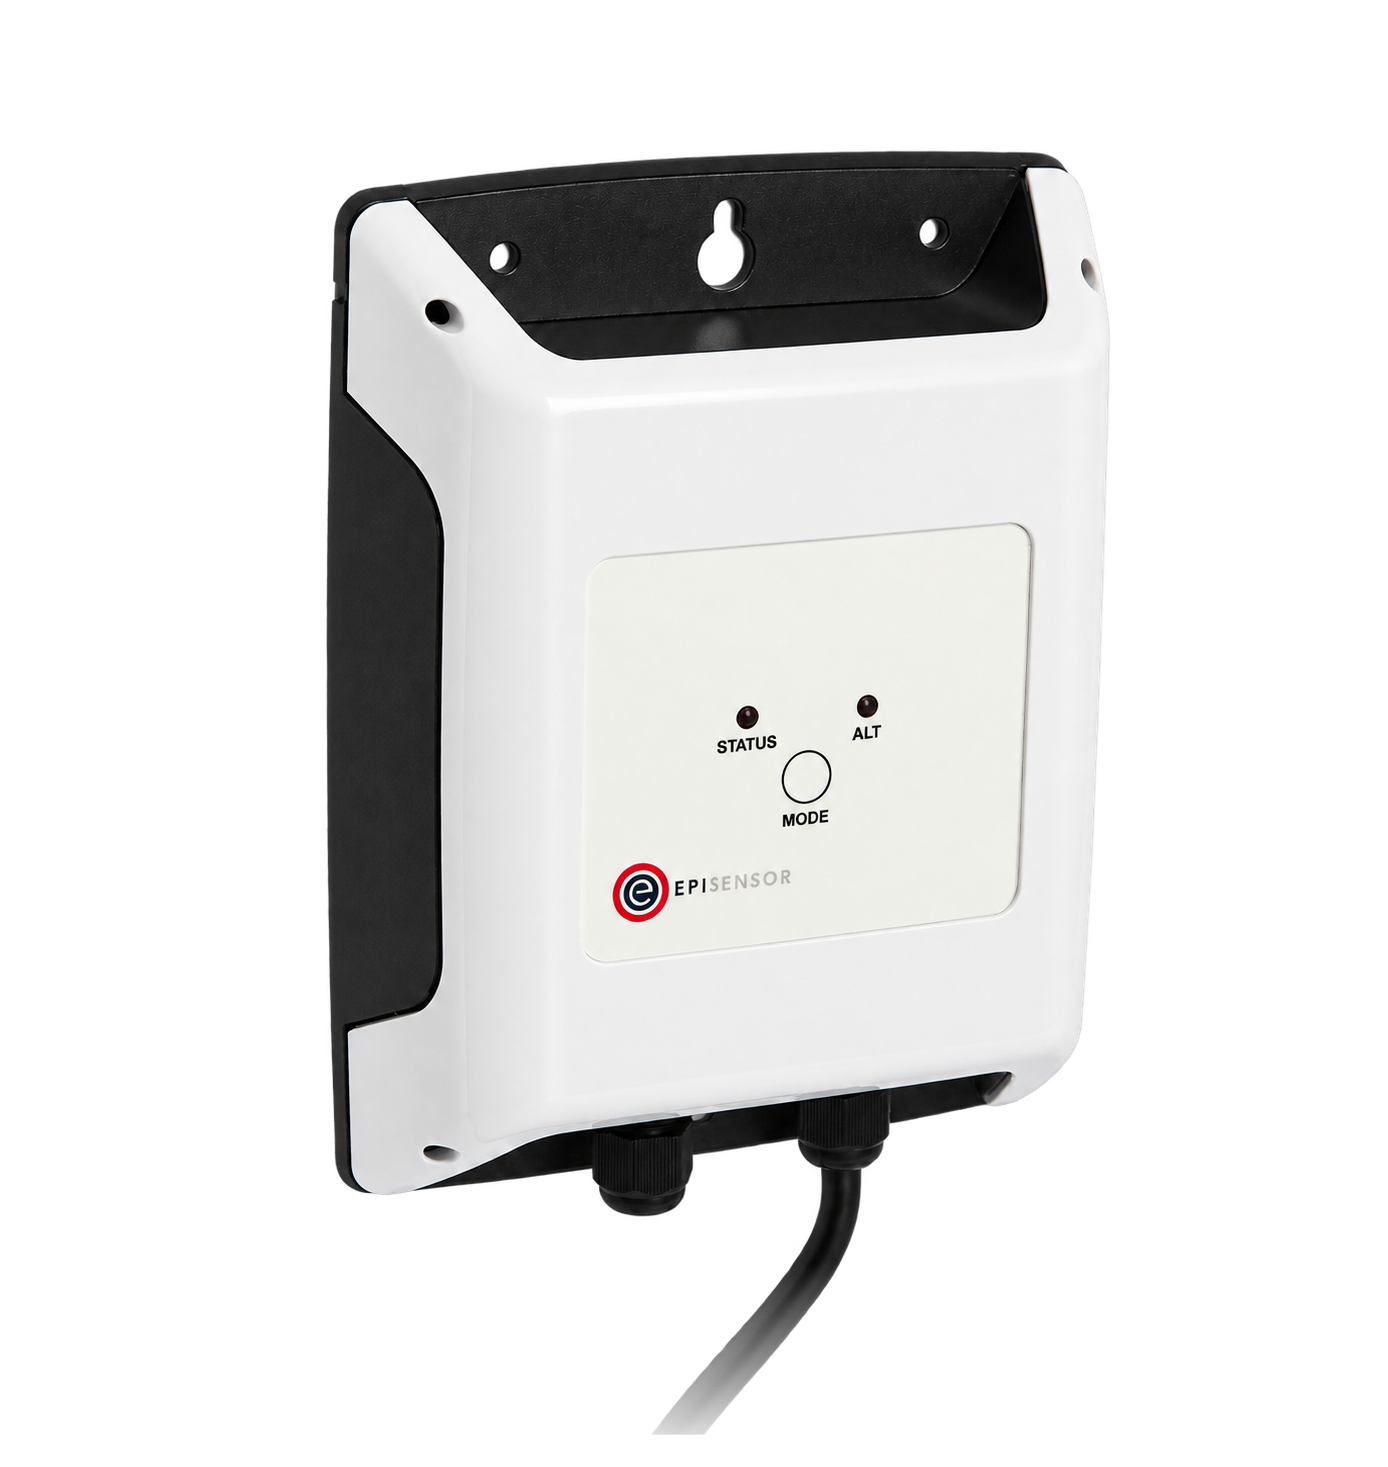
Modbus Interface ZMB-3XDe €399 sin IVA Configurar Modbus Interface
-
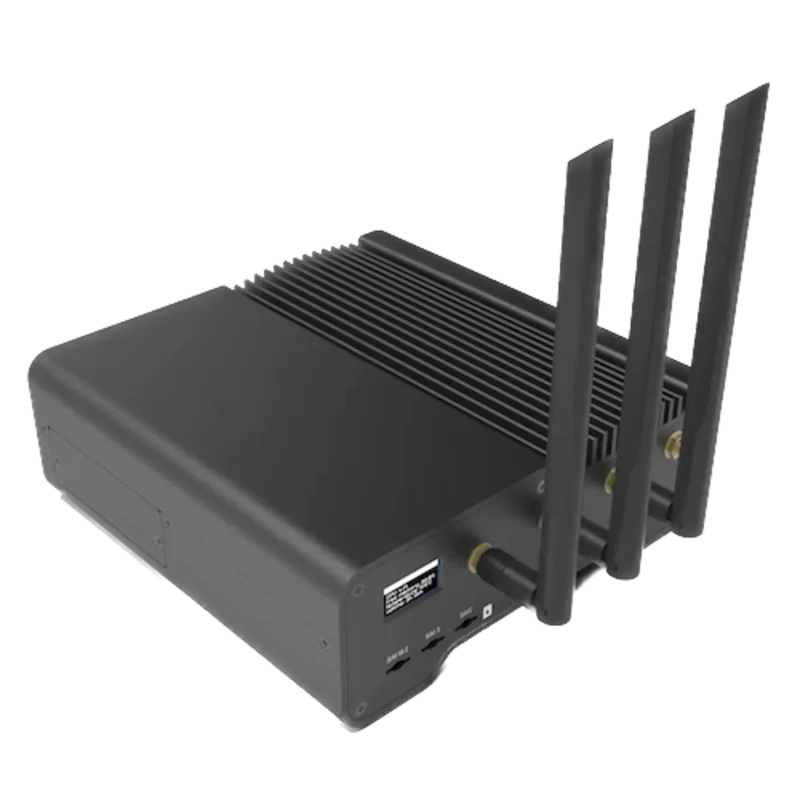
Gateway ZGW-20De €899 sin IVA Configurar Gateway
Cuando la interfaz de supervisión documentada está instalada y configurada
- Modbus
- Edge
- Plataformas
Modelos
| Modelos | Interfaz | Ruta hacia Edge |
|---|---|---|
| HGM9560 | Una interfaz esclava RS-485 Modbus RTU; enlace de coordinación CAN MSC independiente | Registre el interruptor controlado y los puntos de medida de tensión. Ajuste el formato serie RS-485 y lea la frecuencia de red mediante FC03 en el desplazamiento decimal 64. Compárela con la pantalla de frecuencia de red antes de añadir los valores de barras. |
Especificaciones
HGM9560 es un controlador de red y barras, no un controlador de motor. Su tabla de estado incluye campos de estado de interruptores, red y grupos; identifíquelos por su posición en la planta en lugar de tratar todos los valores como telemetría del motor.12
- Función en la instalación
- Controlador de supervisión de red1
- Supervisión y configuración
- Una interfaz esclava RS-485 Modbus RTU; enlace de coordinación CAN MSC independiente2
- Diferencia entre modelos
- HGM9560 es un controlador de red y barras, no un controlador de motor. Su tabla de estado incluye campos de estado de interruptores, red y grupos; identifíquelos por su posición en la planta en lugar de tratar todos los valores como telemetría del motor.12
- Protección del cuadro
- IP55 con la junta de cuadro especificada.1
Interfaz
Mediciones documentadas y límites de integración para HGM9560.
- Mediciones de tensión y frecuencia de red y barras
- Posición de interruptores, estado de red y alarmas del controlador
- Magnitudes de potencia eléctrica definidas para las entradas de medida conectadas
Evaluación
Una interfaz esclava RS-485 Modbus RTU; enlace de coordinación CAN MSC independiente
- InteroperabilidadCompatible con condiciones
- Una interfaz esclava RS-485 Modbus RTU; enlace de coordinación CAN MSC independiente12
- PrecisiónCompatible con condiciones
- La documentación identifica las mediciones eléctricas y de funcionamiento para esta función en la instalación. La configuración de los transformadores de corriente y el punto de medición determinan cómo se utilizan los valores.12
- SeguridadAún no evaluado
- La documentación citada no establece una conexión de supervisión autenticada y cifrada con Edge.
- FiabilidadAún no evaluado
- La aplicación del controlador distingue las condiciones de funcionamiento y las alarmas. Conserve la disponibilidad de la comunicación junto con las mediciones de la instalación.
- RobustezCompatible con condiciones
- IP55 con la junta de cuadro especificada.1
- EscalabilidadAún no evaluado
- Asigne una identidad de dispositivo a cada controlador y mantenga separadas las mediciones del grupo, la red y las barras.
Configuración
Leer la frecuencia de red
Primera lectura como punto de partida según el protocolo SmartGen archivado. Confirme los ajustes serie y compare esta primera lectura con la pantalla del controlador.
- Fuente
- Protocolo HGM9560 V1.2, 3 de enero de 2024, página 16
- Función
- 03, lectura de registros de retención; cantidad 1
- Convención de direcciones
- Tabla 0064 / referencia 40065 indica el desplazamiento PDU decimal 64 (0x0040)
- PDU de solicitud
- 03 00 40 00 01
- Decodificación
- Una palabra de 16 bits, escala 0,01 Hz. Ejemplo: 0x1388 = 5000 = 50,00 Hz.
Aceptación: Compare la frecuencia de red decodificada con la pantalla de red, no con el campo de frecuencia de barras.
-
Registre el interruptor controlado y los puntos de medida de tensión.
Ajuste el formato serie RS-485 y lea la frecuencia de red mediante FC03 en el desplazamiento decimal 64. Compárela con la pantalla de frecuencia de red antes de añadir los valores de barras.
-
Registre las relaciones de los transformadores de corriente y el punto físico de medición.
Compare los primeros valores eléctricos con la pantalla del controlador antes de utilizarlos en totales o tendencias.
-
Distinga la falta de respuesta de un grupo parado.
Guarde la disponibilidad de la comunicación junto con el estado de marcha para que un cable desconectado no parezca un estado de espera sin fallos.
-
Cree una lista de puntos de solo lectura para supervisión.
El arranque remoto, la sincronización y la maniobra de interruptores requieren un diseño de control independiente con los enclavamientos y las señales de retorno del cuadro existente.
Dispositivos relacionados
Fuentes
- Documentación de producto HGM9560 (se abre en una nueva pestaña) (PDF)
- Protocolo HGM9560 (se abre en una nueva pestaña) (PDF)
Lectura adicional
- AplicaciónSupervisión remota de grupos electrógenos
- HerramientaCalculadora de consumo de combustible de grupos electrógenos
- HerramientaConversor de direcciones de registro Modbus
- HerramientaDecodificador de datos Modbus
- HerramientaTerminación y polarización RS-485
- GuíaPuesta en marcha de Modbus RS-485
- FabricanteDispositivos SmartGen
- ProtocoloAparatos Modbus y mapas de registros
Los nombres de productos y las marcas comerciales pertenecen a sus propietarios. La publicación no implica respaldo ni relación comercial.